Тема: Применение магнитометра в навигации
Исполнитель - Тишков Егор Андреевич, группа 341-об
Научный руководитель - Русинов Владислав Леонидович.
Актуальность: Несмотря на повсеместное использование спутниковых систем (GPS/ГЛОНАСС), магнитометры сохраняют и даже наращивают свою актуальность в современной навигации.
Цель: Изучить магнитометр HMC5883L.
Задачи:
1) Основные понятия: Магнитное поле Земли,
2) Что значит навигация.
3) Использование магнитометра для навигации
ВведениеHMC5883L -- это трёхосевой магнитометр (цифровой компас) от Honeywell, построенный на технологии анизотропных магниторезистивных (AMR) сенсоров. Датчик широко применяется в системах навигации, мобильных устройствах и робототехнике благодаря высокой чувствительности, низкому энергопотреблению и простоте интеграции.
В данной статье мы подробно разберём структурную схему HMC5883L, приведённую в технической документации, и на её основе объясним:
· как устроен датчик изнутри,
· какие внешние компоненты необходимы для его работы,
· как он взаимодействует с микроконтроллером.
1. Общий обзор структурной схемы
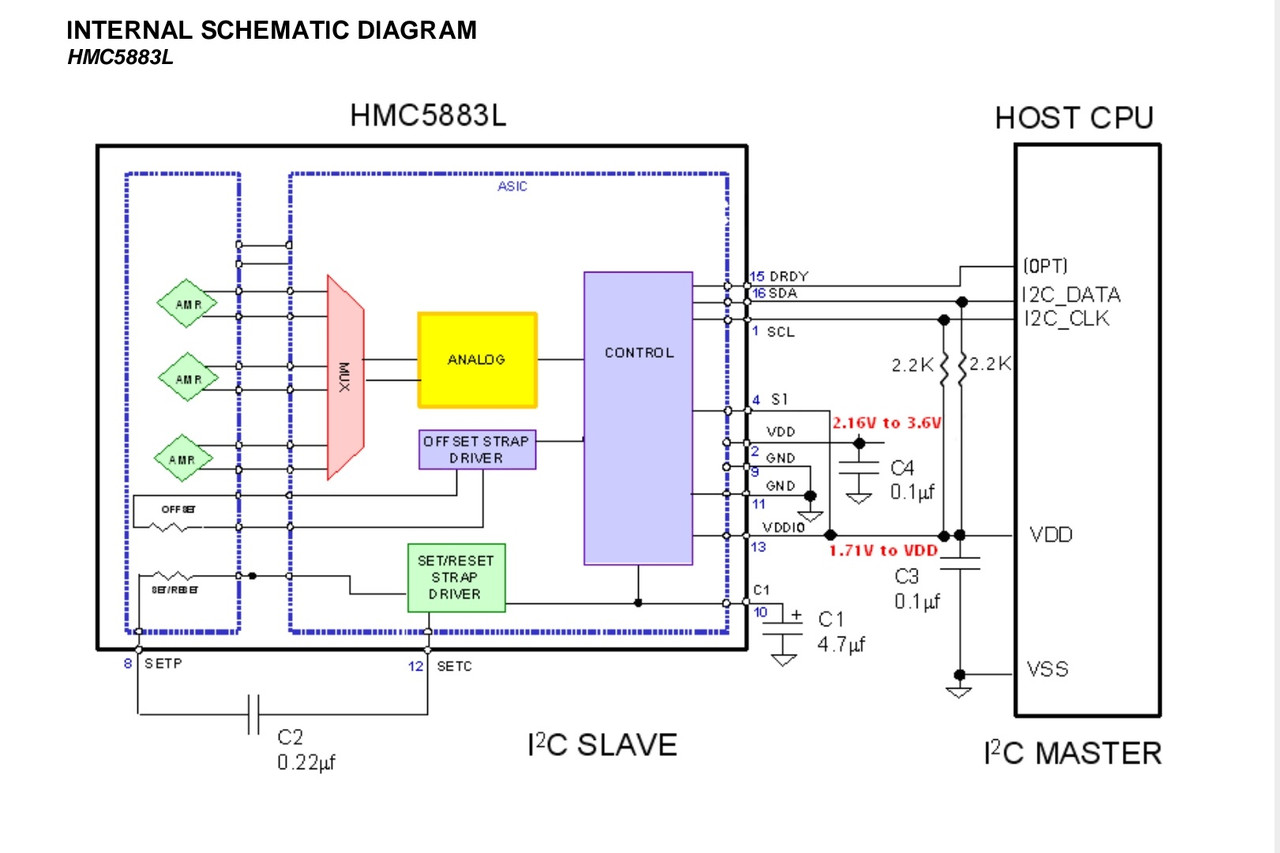
Структурная схема (Internal Schematic Diagram) условно разделена на две части:
· ASIC (Application-Specific Integrated Circuit) -- специализированная микросхема, объединяющая чувствительные элементы, аналоговую обработку, АЦП, драйверы и цифровой интерфейс.
· HOST CPU -- внешний микроконтроллер, который управляет датчиком и считывает данные.
Между ними проходит шина I²C, по которой осуществляется обмен командами и результатами измерений.
2. Внутреннее устройство ASIC
Рассмотрим блоки, расположенные внутри микросхемы (левая часть схемы), последовательно по пути сигнала.
2.1. AMR -- магниторезистивные сенсоры
Блок AMR содержит три ортогонально расположенных магниторезистивных моста (X, Y, Z). Они выполнены из тонкой плёнки пермаллоя (никель-железный сплав) и обладают свойством изменять электрическое сопротивление под действием внешнего магнитного поля.
Ключевая особенность AMR-сенсоров:
Они чувствительны к направлению поля, а не только к его величине, что делает их идеальными для электронных компасов.
2.2. MUX -- мультиплексор
Поскольку аналого-цифровой преобразователь (АЦП) внутри датчика один, сигналы с трёх осей передаются на него поочерёдно. Мультиплексор MUX последовательно подключает выходы X, Y и Z к аналоговому тракту.
2.3. ANALOG -- аналоговый тракт
Блок ANALOG включает в себя:
· дифференциальные усилители (увеличивают слабый сигнал с мостов),
· фильтры нижних частот (подавляют высокочастотные помехи),
· 12-битный АЦП (преобразует аналоговое напряжение в цифровой код).
На выходе этого блока формируются уже оцифрованные значения напряжённости поля по каждой оси.
2.4. CONTROL -- управляющая логика
Блок CONTROL -- это «мозг» датчика. Он содержит:
· конфигурационные регистры (настройка усиления, частоты измерения, режимов),
· регистры данных (хранение результатов измерений),
· статусный регистр (флаги готовности и блокировки),
· схему управления последовательностью измерений.
Именно с этим блоком взаимодействует внешний микроконтроллер через I²C.
3. Специализированные драйверы
На схеме выделены два важных драйвера, которые являются отличительной чертой HMC5883L.
3.1. SET/RESET STRAP DRIVER
Этот блок формирует мощные импульсные токи, которые подаются на катушки Set и Reset, встроенные в сенсоры. Процесс измерения включает два такта:
1. Подача импульса Set -- устанавливает магнитную ориентацию чувствительного слоя.
2. Подача импульса Reset -- переориентирует его в противоположном направлении.
Результат вычисляется как (Mset -- Mreset) / 2, что позволяет:
· устранить собственное смещение (offset) датчика,
· скомпенсировать температурный дрейф,
· размагнитить сенсоры после воздействия сильных внешних полей.
На схеме показаны выводы SETC (вывод 12) и SETP (вывод 8), к которым подключается внешний конденсатор C2.
3.2. OFFSET STRAP DRIVER
Этот драйвер используется для режимов Self Test (Positive Bias / Negative Bias). Он подаёт постоянный ток (около 10 мА) на смещающие катушки сенсоров, создавая искусственное магнитное поле величиной около ±1.1 Гаусс.
Режим Self Test позволяет:
· проверить работоспособность датчика после монтажа,
· оценить температурный дрейф чувствительности,
· скорректировать калибровочные коэффициенты.
4. Внешние компоненты (обвязка)
На схеме показаны обязательные внешние элементы, необходимые для корректной работы HMC5883L.
4.1. Конденсатор C1 (4.7 мкФ)
Резервуарный конденсатор, подключаемый между VDD и VSS. Он накапливает заряд, необходимый для обеспечения пиковых токов (до 1 А) при работе Set/Reset драйвера. Без него импульсы могут быть недостаточно мощными, что ухудшит компенсацию смещения.
4.2. Конденсатор C2 (0.22 мкФ)
Конденсатор, подключаемый к выводам SETC (вывод 12) и SETP (вывод 8). Он участвует в формировании импульсов Set/Reset. Рекомендуется использовать керамические конденсаторы с низким ESR.
4.3. Блокировочный конденсатор 0.1 мкФ
Устанавливается рядом с выводом VDD для подавления высокочастотных помех по цепи питания.
4.4. Подтягивающие резисторы I²C (2.2 кОм)
На линиях SCL и SDA требуются внешние резисторы, подтягивающие сигналы к напряжению VDD. Типовой номинал -- от 2.2 до 10 кОм. На схеме указаны резисторы 2.2 кОм, что соответствует стандартной нагрузке для Fast Mode (400 кГц).
5. Интерфейс с микроконтроллером
Правая часть схемы изображает типовое подключение к HOST CPU (микроконтроллеру).
5.1. Линии I²C
· I2C_CLK -- тактовая линия (SCL), управляется мастером.
· I2C_DATA -- линия данных (SDA), двунаправленная.
Датчик выступает в роли I²C Slave с адресом 0x3C (запись) / 0x3D (чтение).
5.2. Вывод DRDY (опционально)
На схеме вывод DRDY (Data Ready) отмечен как (OPT). Это сигнал прерывания, который переходит в низкий уровень на 250 мкс после того, как новые данные записаны во все три регистра. Использование этого вывода позволяет:
· избежать постоянного опроса статусного регистра,
· достичь максимальной частоты измерений (до 160 Гц).
6. Питание
На схеме показаны две питающие линии:
· VDD (2.16V to 3.6V) -- питание ядра датчика (аналоговая и цифровая логика).
· VDDIO (1.71V to VDD) -- питание выходных каскадов I²C. Это позволяет согласовывать уровни логических сигналов с микроконтроллером, работающим на другом напряжении (например, 1.8 В или 3.3 В).
При использовании единого источника питания (Single Supply) выводы VDD и VDDIO соединяются вместе, а на схему добавляется блокировочный конденсатор 0.1 мкФ.
7. Путь сигнала: от магнитного поля до регистров
Обобщим путь измерительного сигнала по структурной схеме:
1. Внешнее магнитное поле воздействует на AMR-сенсоры.
2. Сенсоры формируют дифференциальное напряжение, пропорциональное проекции поля на ось.
3. MUX поочерёдно подключает каждую ось к аналоговому тракту.
4. ANALOG усиливает сигнал и преобразует его в цифровой код (12 бит).
5. Цифровые значения поступают в CONTROL, где сохраняются в регистрах данных.
6. Микроконтроллер по шине I²C запрашивает эти регистры.
7. Параллельно драйверы SET/RESET и OFFSET STRAP выполняют служебные операции (компенсация смещения, Self Test) в соответствии с настройками.
Заключение
Структурная схема HMC5883L наглядно демонстрирует, почему этот датчик оставался стандартом для массовых применений на протяжении многих лет. В нём удачно сочетаются:
· чувствительные AMR-элементы с высокой линейностью,
· встроенные драйверы для автоматической компенсации смещения и размагничивания,
· минимальная внешняя обвязка (два конденсатора и два резистора),
· удобный цифровой интерфейс I²C.
Понимание приведённой схемы позволяет разработчику не только правильно подключить датчик, но и эффективно использовать его расширенные возможности: Self Test, температурную компенсацию и высокоскоростной сбор данных.
Список литературы:1. Honeywell International Inc. HMC5883L: 3-Axis Digital Compass IC. Datasheet, Form # 900405 Rev E, February 2013. -- 20 p.
2. Honeywell International Inc. AN-203: HMC5883L 3-Axis Digital Compass IC Application Note.
3. Honeywell International Inc. AN-212: Set/Reset Pulse Circuits for Magnetic Sensors. Application Note. -- 2010.
4. Caruso M. J. Applications of Magnetoresistive Sensors in Navigation Systems. Honeywell Technical Report. -- 2007. -- P. 8-15.
5. I²C Bus Specification. UM10204: I²C-bus specification and user manual. NXP Semiconductors, Rev. 6, April 2014. -- 64 p.
