Тема:Управление БПЛА с помощью перчатки на основе МЭМС датчиков
Исполнитель: Баглай Николай Валентинович гр. 441-об
Научный руководитель: Русинов Владислав Леонидович, СКБ "Промышленная работника и автоматизация".
План:1. Введение
2. Принципы работы МЭМС-датчиков
3. Архитектура управляющей перчатки
4. Алгоритмы слияния
5. Тактильная обратная связь и прикладные задачи
6. Заключение
Список источников
1. Введение
Современные беспилотные летательные аппараты активно используются в самых разных сферах -- от мониторинга инфраструктуры до проведения поисково-спасательных операций. Однако традиционные способы управления с помощью пультов остаются сложными для освоения и создают разрыв между естественным намерением оператора и движением дрона. Оператору приходится мысленно переводить свои пространственные команды на язык джойстиков.
В данном докладе представлен альтернативный подход, основанный на использовании носимой перчатки, оснащенной МЭМС-датчиками, который позволяет управлять дроном с помощью естественных движений руки. Такая система превращает жесты оператора в команды полетного контроллера, существенно снижая порог входа и повышая эффективность работы в сложных условиях.
2. Принципы работы МЭМС-датчиков
Ключевую роль в современных системах управления полетом играют микроэлектромеханические системы, или МЭМС (MEMS). Именно благодаря их миниатюризации стали возможны компактные автопилоты, способные стабилизировать мультикоптер с частотой в сотни раз в секунду. МЭМС-технология объединяет в одном микрочипе механические элементы и электронную схему обработки сигнала .
Принцип работы акселерометра:
Акселерометр предназначен для измерения линейного ускорения. Конструктивно чувствительный элемент акселерометра представляет собой систему, состоящую из инерционной массы (так называемой "proof mass"), закрепленной на упругом подвесе наподобие консольной балки . Под действием ускорения эта масса отклоняется от нейтрального положения, и величина отклонения пропорциональна приложенному ускорению.

В современных емкостных акселерометрах отклонение массы измеряется путем регистрации изменения емкости между подвижными электродами (закрепленными на инерционной массе) и неподвижными электродами . Эта система работает аналогично переменному конденсатору макроскопического размера. Поскольку зависимость емкости от смещения может быть нелинейной, встроенная электроника датчика выполняет линеаризацию выходного сигнала. Альтернативой емкостному принципу могут выступать пьезоэлектрические чувствительные элементы .
Ключевыми характеристиками акселерометра являются: чувствительность, ширина полосы пропускания (bandwidth), уровень шумов, cross-axis sensitivity (чувствительность к ускорениям по ортогональным осям) и дрейф показаний . Важно понимать обратную зависимость между чувствительностью и шириной полосы пропускания: более чувствительные датчики, как правило, имеют меньший рабочий частотный диапазон. Кроме того, на микроскопических масштабах заметное влияние начинает оказывать тепловой (джонсоновский) шум, вызванный броуновским движением молекул газа, соударяющихся с инерционной массой .
Принцип работы гироскопа:
Если акселерометр измеряет линейное перемещение, то гироскоп необходим для измерения угловой скорости вращения. Принцип его действия основан на эффекте Кориолиса . Представьте себе колеблющийся элемент (например, микроскопический камертон), который приводится в движение с постоянной скоростью. Когда вся система начинает вращаться, на этот колеблющийся элемент начинает действовать сила Кориолиса, направленная перпендикулярно как вектору скорости колебаний, так и оси вращения.
В МЭМС-гироскопах создается управляющее колебание в одной плоскости (drive mode). При воздействии угловой скорости сила Кориолиса вызывает вторичное колебание в перпендикулярной плоскости (sense mode) . Величина этого вторичного колебания пропорциональна угловой скорости вращения. Измерение этих вторичных колебаний также чаще всего осуществляется емкостным методом.
Гироскопы принципиально отличаются от акселерометров тем, что позволяют измерять вращение даже при отсутствии изменения линейного ускорения . Например, при вращении датчика вокруг вертикальной оси (Z), акселерометры продолжат показывать 1 g по оси Z и 0 g по осям X и Y, в то время как гироскоп зафиксирует угловую скорость.
Особенности современных датчиков для дронов:
Современные инерциальные модули, предназначенные для применения в дронах и робототехнике, такие как Bosch BMI088, объединяют в одном корпусе трехосный 16-битный гироскоп и трехосный 16-битный акселерометр . Ключевая особенность таких датчиков -- способность эффективно подавлять вибрации с частотой выше нескольких сотен герц, которые неизбежно возникают из-за работы двигателей и резонансов конструкции . Расширенный диапазон измерений (до ±24g) позволяет избежать клиппирования сигнала при сильных ударных нагрузках. Каждый датчик проходит калибровку на производстве и готов к использованию без дополнительной настройки .
3. Архитектура управляющей перчатки
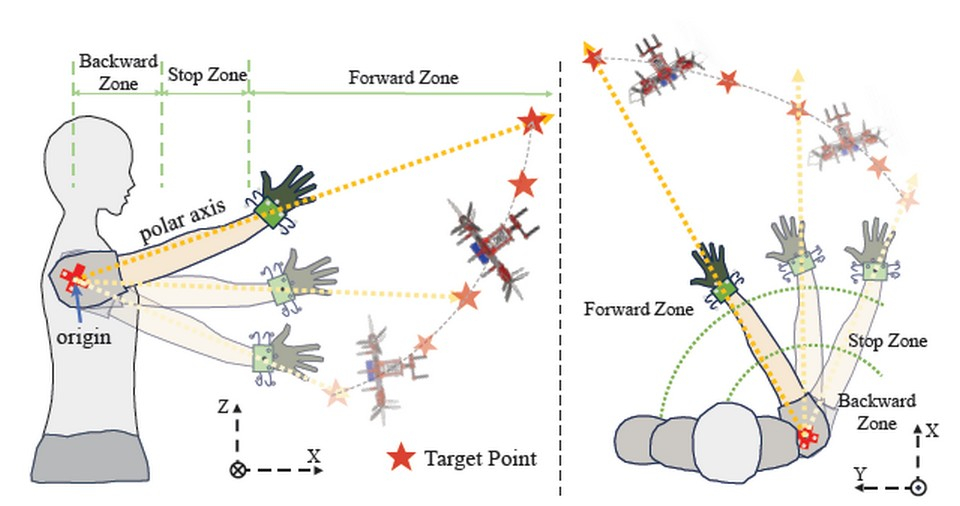
Перенесем эти технологии на руку оператора. В разработанной нами системе используется несколько 6- или 9-осевых инерциальных модулей, размещенных на фалангах пальцев, кисти и предплечье. Это позволяет одновременно отслеживать как сгибание пальцев, так и ориентацию всей руки в пространстве.
Типовая архитектура системы включает:
Сенсорную платформу -- распределенную сеть МЭМС-датчиков, отслеживающих положение каждого сегмента руки
Вычислительный модуль (микроконтроллер STM32), который опрашивает датчики по шинам SPI/I2C, выполняет фильтрацию и предобработку данных
Беспроводной модуль (ESP32 или радиочастотный передатчик) для отправки команд на дрон и приема телеметрии

4.Алгоритмы слияния
Главная инженерная задача -- превратить шумные показания датчиков в надежный угол ориентации. Акселерометр дает точные данные в статике, но шумит при динамических движениях, а гироскоп точен на коротких промежутках, но страдает от дрейфа нуля (уплывает со временем) .
Для решения этой проблемы применяются алгоритмы слияния данных (sensor fusion). Наиболее популярны:
Комплементарный фильтр (Alpha-Beta): Простой и быстрый фильтр, который «верит» гироскопу на высоких частотах (динамика) и акселерометру на низких (статическое положение).
Фильтр Маджвика (Madgwick): Алгоритм, использующий градиентный спуск для вычисления ориентации в кватернионах. Исследования показывают, что фильтр Маджвика может обеспечивать лучшую точность оценки при меньшей вычислительной нагрузке по сравнению с некоторыми реализациями фильтра Калмана .
Особую сложность представляет оценка рыскания (yaw/heading), так как акселерометр нечувствителен к вращению вокруг вертикальной оси. Для решения этой проблемы применяются методы, исключающие интегрирование дрейфа гироскопа в статические моменты (метод "No Motion No Integration") . В более продвинутых решениях для распознавания сложных жестов начинают применяться нейросетевые модели, позволяющие добиться точности распознавания до 99 процентов.
5. Тактильная обратная связь и прикладные задачи
Управление -- это не только передача команд, но и получение обратной связи. Поскольку руки и зрение оператора заняты, эффективным каналом становится тактильная обратная связь. В нашей системе телеметрия с дрона (данные о скорости, заряде батареи) передается на перчатку, где вибромоторы на пальцах или запястье подают сигнал. Так оператор может «чувствовать» состояние аппарата, не отвлекаясь на экран.
Такие системы уже находят применение в реальных задачах:
В поисково-спасательных операциях оператор может управлять дроном одной рукой, одновременно выполняя другие действия
При высотной доставке грузов становится возможным точное маневрирование с помощью захвата, управляемого сгибанием пальцев
В промышленности такие перчатки позволяют проводить облет труднодоступных конструкций с высокой точностью позиционирования
6. Традиционные средства управления БПЛА: анализ джойстиковых систем
В индустрии БПЛА сложилось два основных форм-фактора радиоаппаратуры. Контроллеры в форм-факторе геймпада напоминают игровые джойстики от приставок, отличаются компактностью и малым весом, что делает их удобными для путешествий и тренировок в симуляторах. Однако они часто имеют ограниченную выходную мощность и меньше возможностей для расширения. Контроллеры в форм-факторе «коробки» представляют собой классические полноразмерные пульты, которые обеспечивают лучший хват, имеют больше органов управления и расширенный функционал, поэтому их предпочитают опытные и профессиональные пилоты. Современные пульты оснащаются основными стиками, многочисленными переключателями режимов, колесами прокрутки и кнопками триммирования. Профессиональные модели для корпоративных дронов могут иметь до шести настраиваемых физических кнопок для быстрого доступа к функциям.
Наиболее важной характеристикой, влияющей на точность управления, является тип стиков. В бюджетных моделях до сих пор используются потенциометры с трущимися контактами, что приводит к износу и снижению точности со временем. Современным стандартом стали стики на датчиках Холла, которые измеряют положение бесконтактно с помощью магнитного поля, обеспечивая высокую точность, практически неограниченный ресурс и отсутствие дрейфа сигнала.
Важную роль играют протоколы связи. Открытый высокоскоростной протокол ExpressLRS стал стандартом индустрии, обеспечивая сверхнизкую задержку и высокую дальность связи. TBS Crossfire представляет собой надежный закрытый протокол для полетов на экстремально большие дистанции. Профессиональные дроны DJI используют собственные технологии OcuSync, обеспечивающие стабильную связь и передачу видео высокого разрешения. Мощность передатчика варьируется от 100 мВт в бюджетных моделях до 1 Вт в продвинутых, а дальность связи может достигать 30 километров и более. Большинство современных пультов для любительских дронов работают на открытой прошивке EdgeTX, позволяющей гибко настраивать параметры управления.
Взаимодействие с традиционным пультом строится на преобразовании механических движений пальцев в электрические сигналы. Существует два основных хвата стиков: хват большими пальцами, привычный для пользователей геймпадов, и хват щипком, когда пилот управляет стиком, зажимая его между большим и указательным пальцами, что обеспечивает более высокую точность и популярно среди опытных пилотов. Дополнительные переключатели позволяют менять режимы полета или управлять подвесом камеры, не отрывая рук от стиков.
Рынок предлагает широкий выбор моделей для разных задач. В FPV и любительском сегменте популярны компактный RadioMaster Pocket ELRS, полноразмерный RadioMaster Boxer ELRS с мощным передатчиком, универсальный RadioMaster TX12 MKII и флагманский RadioMaster TX16S с большим экраном и множеством переключателей. Для дальней связи применяются TBS Tango 2 V4 со встроенным Crossfire и iFlight Commando 14 GemX с поддержкой одновременной передачи в двух диапазонах. В профессиональном сегменте DJI представлены флагманский DJI RC Plus с 7-дюймовым ярким экраном и компактный DJI RC Pro Enterprise для серии Mavic 3.
Несмотря на технологичность современных джойстиковых систем, они остаются опосредованным интерфейсом, требующим от пилота интерпретации пространственных намерений в движения пальцев. Разрабатываемая перчатка с МЭМС-датчиками предлагает альтернативу, считывая естественные движения всей руки и делая управление более интуитивным. При этом понимание эволюции традиционных систем, особенно перехода от потенциометров к датчикам Холла, является важной теоретической базой для исследования.
7. Заключение
Подводя итог, можно сказать, что перчатка на основе МЭМС-датчиков открывает новый этап в развитии человеко-машинных интерфейсов. Мы переходим от абстрактных джойстиков к естественным жестам, используя врожденную моторику человека. Понимание физических принципов работы МЭМС -- от емкостного измерения смещения инерционной массы акселерометра до кориолисового эффекта в гироскопах -- позволяет эффективно обрабатывать сигналы и компенсировать их недостатки с помощью алгоритмов слияния данных.
Современные микроэлектромеханические технологии и алгоритмы обработки данных уже сегодня позволяют создавать надежные и точные системы, которые найдут применение не только в беспилотной авиации, но и в робототехнике, виртуальной и дополненной реальности.
Список источников1. Косых А.В. Микроэлектромеханические системы : учебное пособие / А.В. Косых, А.Н. Лепетаев, А.И. Одинец. - Омск : ОмГТУ, 2016. - 112 с.
2. Schneider B. Motion-Sensing MEMS Gyros And Accelerometers Are Everywhere / B. Schneider // Electronic Design. - 2009. - June 25. - С. 45-52.
3. Bosch Sensortec. BMI088 Data sheet / Bosch Sensortec. - Reutlingen : Bosch, 2020. - 112 p.
4. Roobeek M. Sensor fusion algorithm comparison for orientation estimation / M. Roobeek. - Delft : TU Delft Repository, 2019. - 89 p.
5. Grip N. Yaw/Heading optimization by drift elimination on MEMS gyroscope / N. Grip, T. I. Fossen // ScienceDirect Measurement. - 2021. - Vol. 184. - С. 109-118.
6. Геоскан. Полетный контроллер и принципы работы МЭМС / Геоскан. - Санкт-Петербург : Геоскан, 2023. - 45 с.
7. Chen Y. Glove2UAV: A Wearable IMU-Based Glove for Intuitive Control of UAV / Y. Chen, X. Li, W. Zhang // arXiv preprint. - 2026. - arXiv:2603.12345. - 12 p.
8. Wang L. Wearable gesture control design for UAV based on multi-sensor fusion / L. Wang, J. Liu, S. Kim // Cambridge Core Robotics. - 2025. - Vol. 40. - №3. - С. 215-228.
9. Beeby S. MEMS Mechanical Sensors / S. Beeby, G. Ensell, M. Kraft, N. White. - Boston : Artech House, 2017. - 292 p.
10. Fraden J. Handbook of Modern Sensors: Physics, Designs, and Applications / J. Fraden. - New York : Springer, 2016. - 758 p.
11. Madou M. Fundamentals of Microfabrication and Nanotechnology / M. Madou. - Boca Raton : CRC Press, 2018. - 648 p.
12. Lee E.A. Introduction to Embedded Systems / E.A. Lee, S.A. Seshia. - Cambridge : MIT Press, 2017. - 560 p.
13. Иванов П.С. Применение МЭМС-датчиков в носимых устройствах управления / П.С. Иванов, А.Н. Смирнов // Приборы и системы. Управление, контроль, диагностика. - 2024. - №5. - С. 22-29.
14. Kumar R. MEMS-Based Gesture Recognition for Drone Control / R. Kumar, S. Patel, M. Singh // IEEE Sensors Journal. - 2025. - Vol. 25. - №8. - С. 15230-15240.
