Тема: Работа автопилота arduPilot
Исполнитель: Басов Михаил Андреевич, группа 341-об.
Руководитель: Русинов Владислав Леонидович, СКБ "Промышленная робототехника и автоматизация".
Актуальность: Существует широкий спектр технологий беспилотных летательных аппаратов (БПЛА) и спутников, которые быстро разрабатываются по всему миру и обеспечивают критически важные услуги. Кроме того, технология микроэлектромеханики развивается, применяется во всех сферах жизни, таких как гражданская и коммерческая сфера, военная сфера, информационные технологии, процессы и т.д., что делает размер самолёта меньшим, а применение самолётов в области миниатюрных летательных аппаратов (MAV) увеличивается.
Цель: систематизировать знания о автопилоте, выяснить как они работают.
План:
1. Введение
2. Управление движения четырёхроторного ротора
3. Алгоритм регулирования (ПИД-контроллер)
4. Заключение
1. Введение
Прежде чем отдать команду моторам, автопилот должен понять, чего от него хотят. Источников управления несколько, и они работают одновременно:
Команды пилота (RC-сигнал): Это самый прямой канал. Пилот двигает стики на своем пульте управления, сигнал поступает на приемник, а оттуда - в автопилот. Так передаются базовые команды: газ, крен, тангаж и курс.
Наземная станция и миссии (GCS и MAVLink): Через телеметрию (радиомодемы или Wi-Fi) по специальному протоколу MAVLink автопилот общается с наземной станцией (например, Mission Planner или QGroundControl). Через неё можно загрузить план миссии (список точек маршрута - waypoints), сменить режим полета или наблюдать за параметрами в реальном времени.
Бортовой компьютер (компаньон): Часто вместе с ArduPilot работает мини-ПК (например, Raspberry Pi или NVIDIA Jetson). Он получает данные с камер или лидаров, обрабатывает их с помощью нейросетей и отправляет автопилоту высокоуровневые команды: «лететь к объекту» или «облететь препятствие».
Данные с сенсоров поступают в расширенный фильтр Калмана (EKF) - это ключевой математический алгоритм в прошивке ArduPilot. Каждый датчик в отдельности имеет недостатки: GPS может «шуметь» в тени деревьев, гироскопы со временем накапливают ошибку (дрейфуют), а барометр чувствителен к ветру.
EKF выполняет роль «судьи»: он сравнивает показания всех датчиков, отсеивает шумы, объединяет данные и вычисляет наиболее вероятное и точное состояние дрона в пространстве: его позицию, скорость и ориентацию. Только после этого автопилот понимает, что, например: «Я лечу на север, меня немного сносит ветром, а батарея скоро сядет».
2. Управление движения четырёхроторного ротора
Четырёхротор имеет четыре ротора, управляющих четырьмя входными силами соответственно.
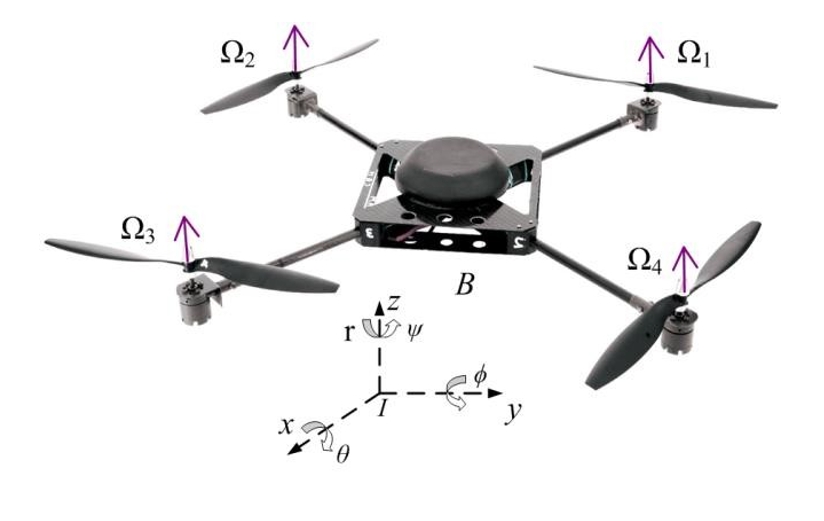
Общая сила равна сумме четырёх сил роторов. Движение Pitch управляется за счёт уменьшения скорости переднего мотора или увеличения оборота заднего мотора. Движение крена управляется снижением скорости левого мотора или увеличением правой скорости мотора. Движение рыскания управляется снижением скорости переднего двигателя или увеличением скорости заднего мотора в сочетании с увеличением или уменьшением скорости боковых моторов.
Четырёхротор - это многопеременный и нелинейный объект с четырьмя входными регуляторами сигнала, но с 6 степенями свободы. Для управления координатами четырёхроторного ротора от одной точки к другой точке пространства очень важно знать уравнения модели четырёхроторной динамики, которая показана следующим образом:
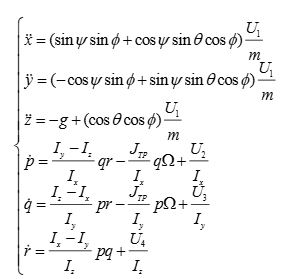
где g - гравитационное ускорение, m - вес четырёхротора, Jtp - инерционный момент ротора.
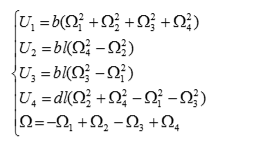
3. Алгоритм регулирования (ПИД-контроллер)
PID-контроллер имеет уравнение в Лапласа следующим образом:
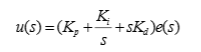
где: e - ошибка, равная значению множества минус вещественное. Kp - коэффициент усиления, Ki - интегральный коэффициент, Kd - производный, u - выходное значение контроллера.
Первая часть - это контроллер. В структуре управления с одним контуром контроллер - это блок алгоритма управления. В структуре управления с двойным контуром контроллер состоит из двух частей: блока управления положением и блока ориентации, соединённых между собой. Вторая часть - это блок обратного преобразования. Этот блок построен на основе уравнений, показанных следующим образом:
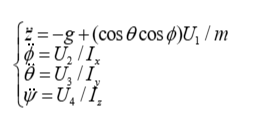
После блока обратного преобразования мы получили сигналы, показанные следующим образом:
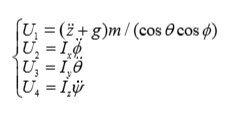
Третья часть - это блок преобразования скорости ротора. Уравнения этого блока следующие:
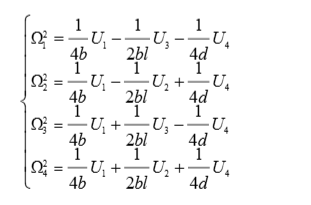
Результаты симуляции показывают, что начальные углы не сбалансированы: после контроля (после третьей секунды) координаты углов (φ, θ, ψ) уравновешены значениями (0, 0, 0). Координата высоты (z) достигает равновесия на высоте 0,5 м. После переходного времени все координаты имеют хорошее равновесие, подтверждается, что управляющая структура работает хорошо и эффективно.
4. Заключение
Таким образом, актуальность ArduPilot в 2026 году обусловлена его ключевой ролью в решении самых насущных задач индустрии: обеспечение автономности без GPS, организация групповых полетов, интеграция передовых алгоритмов управления и поддержка широчайшего спектра аппаратного обеспечения.
